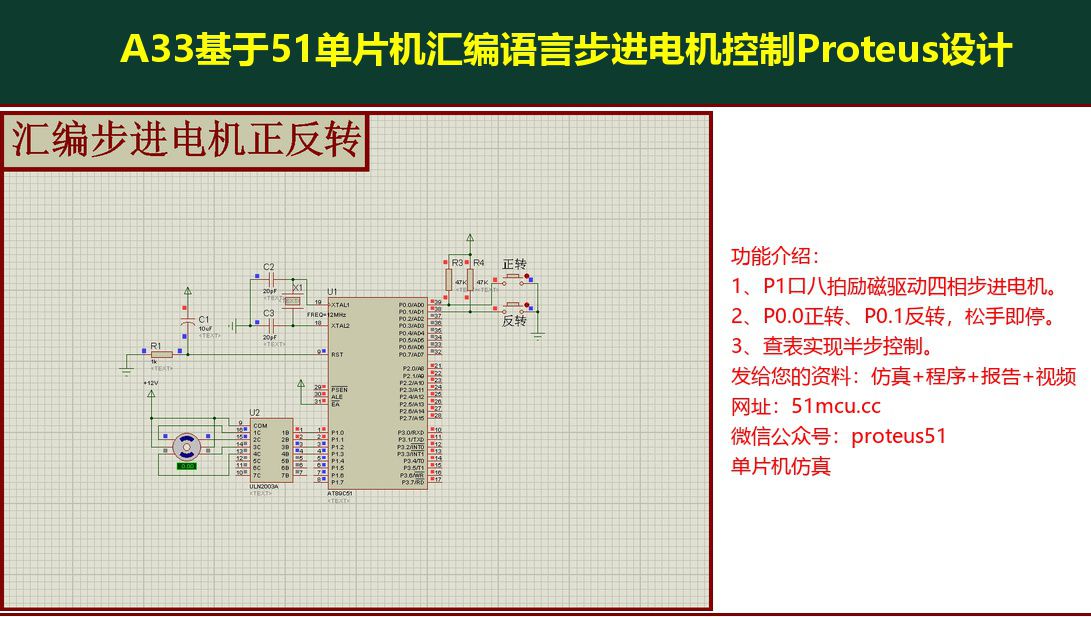
A33基于51单片机汇编语言步进电机控制Proteus设计
用51单片机汇编语言控制四相步进电机正反转:P1口低四位输出八拍励磁序列,P0.0、P0.1两个按键分别控制正转和反转,松手即停。核心是一张8字节的励磁表,指针在表里加一或减一,电机就正转或反转一步。
一、设计实现功能
本设计功能简介:使用51单片机和汇编语言设计一个步进电机正反转控制的proteus仿真,要求以下功能:
1、使用汇编语言编写程序。
2、P1口输出八拍励磁信号,驱动四相步进电机。
3、按P0.0正转、按P0.1反转,松开按键电机停止。
4、正转指针加一、反转指针减一,走完8拍自动回到起点。
二、资源汇总
1、仿真文件:Proteus工程,7.8和8.6两个版本都能直接打开。
2、程序文件:main.asm汇编源码,以及编译好的cx.hex。
3、修改日期小工具:购买资料后赠送,用于修改文件创建日期,下载地址在文章最后。
三、设计介绍
拿到压缩包之后先解压,没有解压软件的直接搜"压缩",下载解压软件后先解压文件,再运行仿真和程序。
图1 Proteus仿真总览
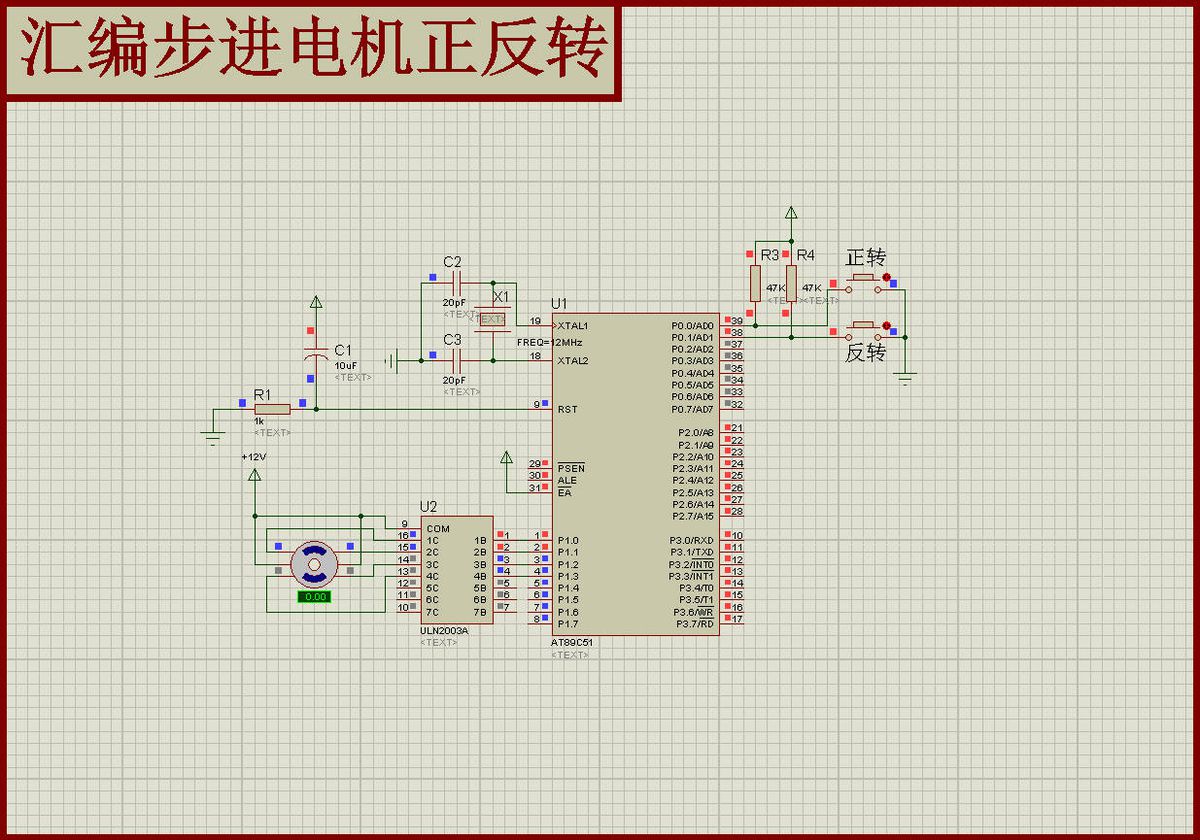
步进电机的四相绕组接P1.0~P1.3,中间抽头接5V(共阳接法),某一相输出低电平,对应的绕组就通电。励磁表放在程序最后:
`asm
TAB1: DB 02H,06H,04H,0CH
DB 08H,09H,01H,03H`
这8个字节是标准的八拍(半步)序列,按二进制拆开看就明白了:
| 步 | 表值 | 二进制 | 通电相 | 说明 |
| 1 | 02H | 0010 | B | 单相 |
| 2 | 06H | 0110 | B+C | 两相 |
| 3 | 04H | 0100 | C | 单相 |
| 4 | 0CH | 1100 | C+D | 两相 |
| 5 | 08H | 1000 | D | 单相 |
| 6 | 09H | 1001 | D+A | 两相 |
| 7 | 01H | 0001 | A | 单相 |
| 8 | 03H | 0011 | A+B | 两相 |
单相、两相交替,所以叫八拍;八拍走完电机转过一个齿距,步距角是四拍方式的一半,转动更平滑、抖动更小。
主程序是个"按键决定方向、查表输出、延时"的循环:
`asm
WAIT: MOV P1,R0 ;初始状态,03H(A+B两相通电)
MOV P0,#0FFH ;P0置输入态
JNB P0.0,POS ;P0.0按下→正转
JNB P0.1,NEG ;P0.1按下→反转
SJMP WAIT`
正转分支查表取值、输出、INC R4,到8就回0;反转分支DEC R4,到0再从7开始。按键一直按着,程序就一直在KEY这个循环里推进指针,电机连续转;松手后P0读回全1,退回WAIT,电机停在最后一拍上保持通电,这是步进电机的特点——停转也有保持力矩。
转速由DELAY决定,这段延时的算法是三层嵌套:内层DJNZ R7,$跑256次共512个机器周期,中间层128次,外层5次,合计327680个机器周期,12MHz晶振下约0.33秒一步。这个速度肉眼能看清每一步,适合演示;实际使用要提速,把外层MOV R6,#5改成1,或者把中间层的MOV R5,#080H改小,转速立刻上来。
特别注意: P0口做输入必须先把端口写1(程序里的MOV P0,#0FFH),否则读回的一直是0,看起来像按键一直按着;电机只抖不转,先查四相线序有没有接对,把P1.0~P1.3按A、B、C、D顺序接到电机四端,错相会原地抖动;电机发烫,是长时间单相通电加保持电流,仿真里无所谓,实物要降流或加断电;转速调到很快时出现丢步,是延时小于电机响应时间,减速或者换用两相通电的整步方式会更稳;仿真里Proteus的步进电机要选MOTOR-STEPPER,接六线(四相+两个公共端),公共端接VCC。
四、日期修改
资料中提供修改日期的小工具,购买资料赠送修改文件创建日期的小工具,三个下载地址都在文章最后。
五、资料下载
付费后获取下载链接,直接下载到电脑上,然后解压即可!每个链接前面都配了二维码,手机扫码可以直接跳转。
/